
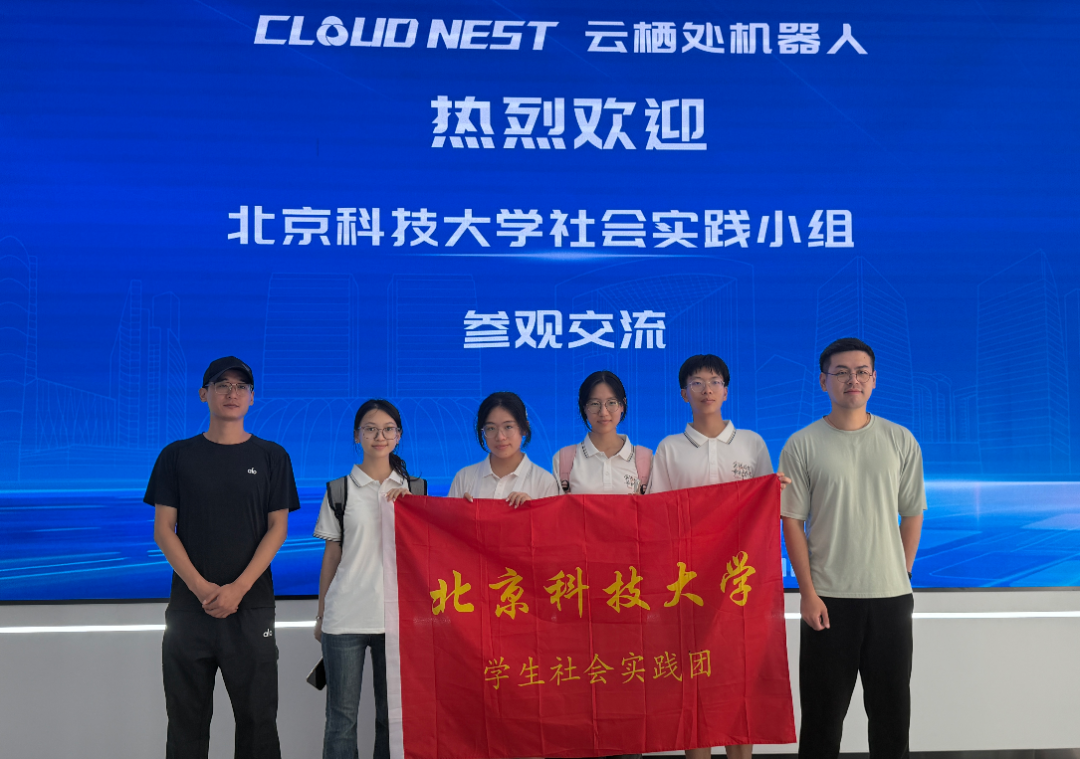
7月28日,北京科技大学自动化学院索行科技实践团(简称“北科大实践团”)一行走进北京云栖处智能机器人有限公司(以下简称“云栖处机器人”)亦庄总部开展社会实践调研。
团队成员与云栖处机器人技术团队围绕环境建模与多传感器融合技术展开了一场“产学研”零距离的深度对话。
CLOUD NEST ROBOTICS
实景展示
在公司大楼外的演示区,云栖处机器人安排了实景作业演练。针对北科大实践团关注的巡检场景,技术人员重点演示了机器人如何通过AI视觉算法实时检测异常并告警。
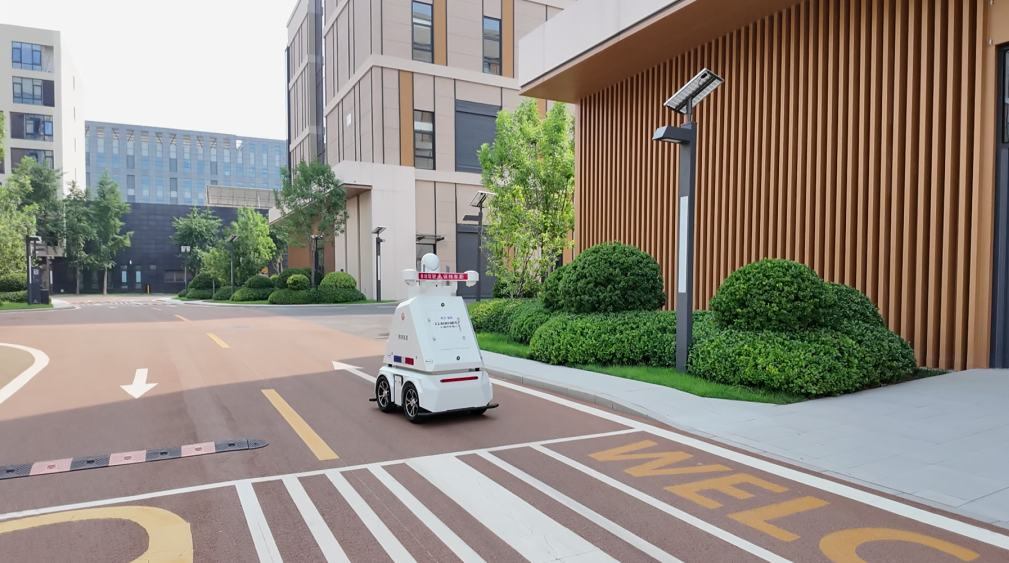
北科大实践团自主研发了多足蛛形矿坑巡检机器人,聚焦于井下瓦斯盲区检测、未知巷道自主建图,深度交流机器人环境建模、多传感器融合相关技术。
对于正在研发矿坑巡检机器人的北科大实践团而言,这些在真实户外非结构化环境中实现“感知-决策-执行”全流程闭环的硬核装备,提供了极具参考价值的工程落地样本。
CLOUD NEST ROBOTICS
展厅探访
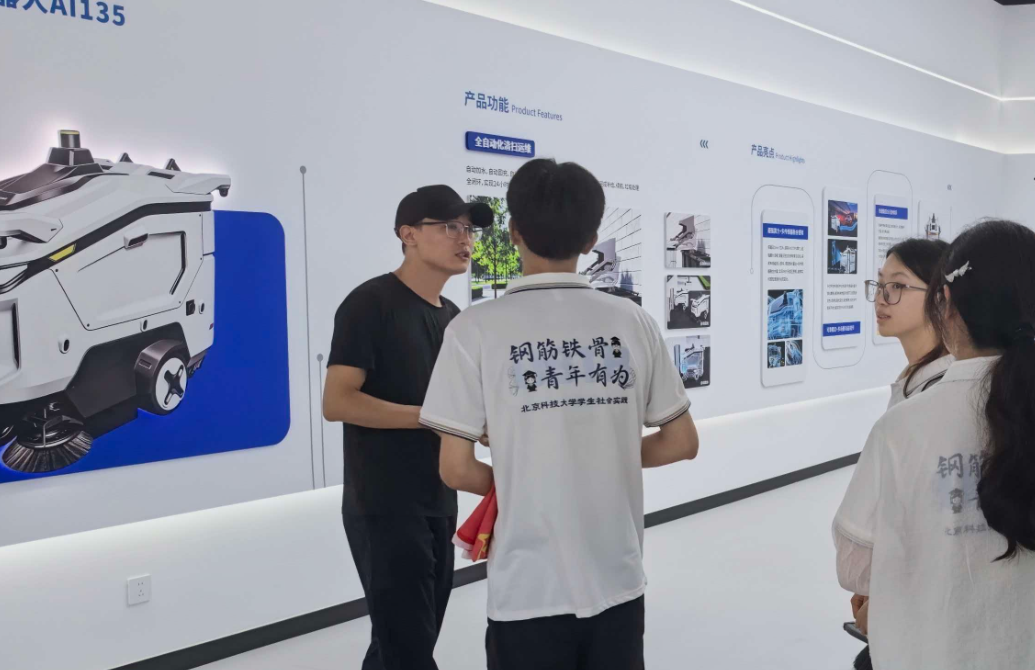
步入企业展厅,北科大实践团重点探访了巡检机器人、视觉导航及机器狗相关展区。云栖处机器人技术人员详细拆解了企业自研的“灵眸”具身智能视觉大模型及LV激光雷达视觉摄像头一体化装置。该装置通过硬件级前融合感知技术,实现了点云与图像的像素级时空同步,无需再次进行相对位置标定。
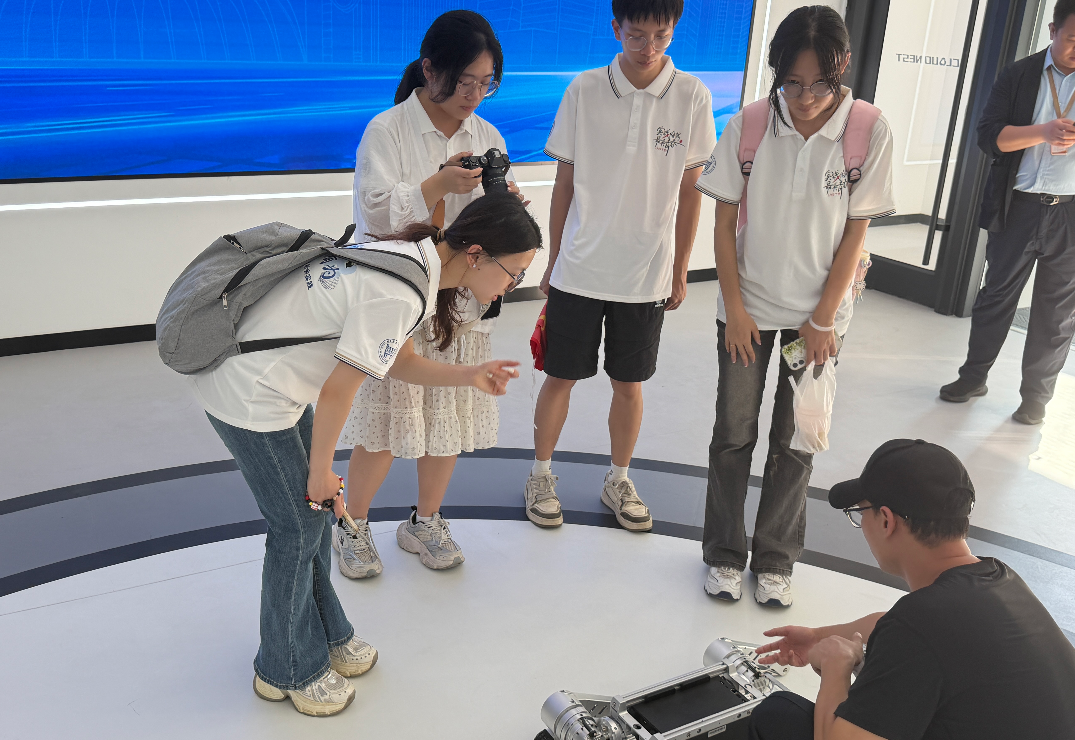
此外,现场展示的四足机器狗样机引发了北科大实践团的浓厚兴趣。该样机集成了云栖处自主研发的多模态环境感知系统与动态步态控制算法,技术人员演示了其在模拟复杂地形环境中的运动控制与自主导航能力。
这种在未知复杂地形下的适应力,与北科大实践团在井下巷道作业的机器人研发课题初衷不谋而合,引发双方热烈探讨。
CLOUD NEST ROBOTICS
技术碰撞
现场交流时,双方直奔技术底层,围绕机器人环境建模与多传感器融合展开探讨。
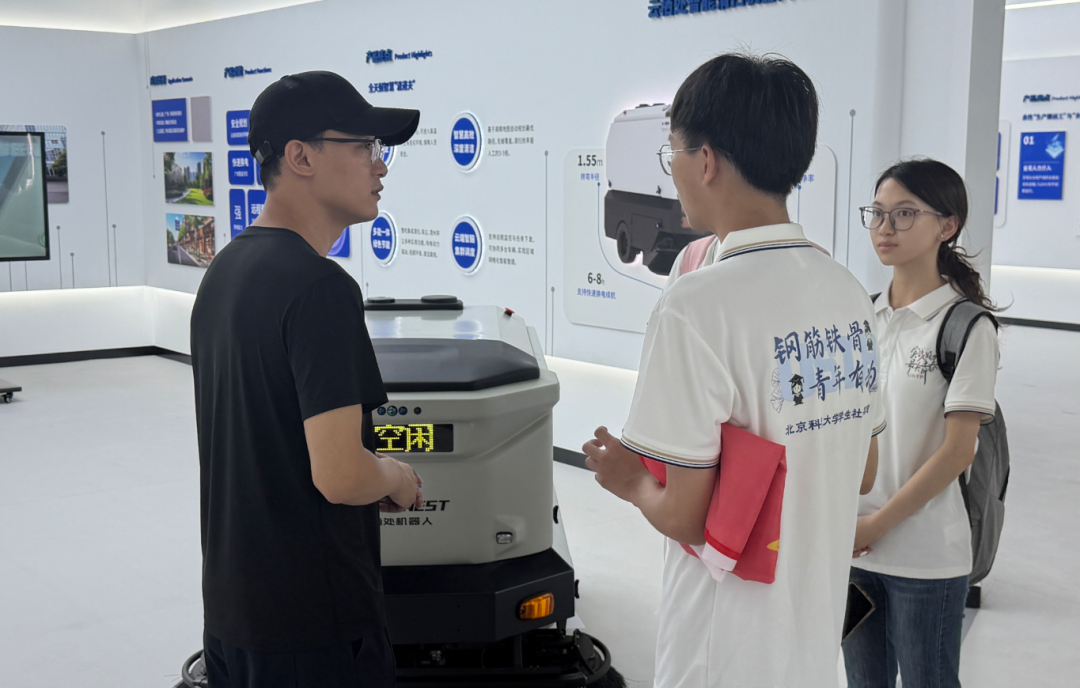
云栖处机器人代表分享了核心技术源自L4级自动驾驶算法迁移演化的经验积淀,系统阐述了SLAM即时定位与地图构建,以及“全局+局部”分层路径规划。北科大实践团则结合其研究课题在井下未知巷道建图及瓦斯盲区检测中面对的技术挑战,追问了跨模态数据对齐与紧耦合架构的工程应用。
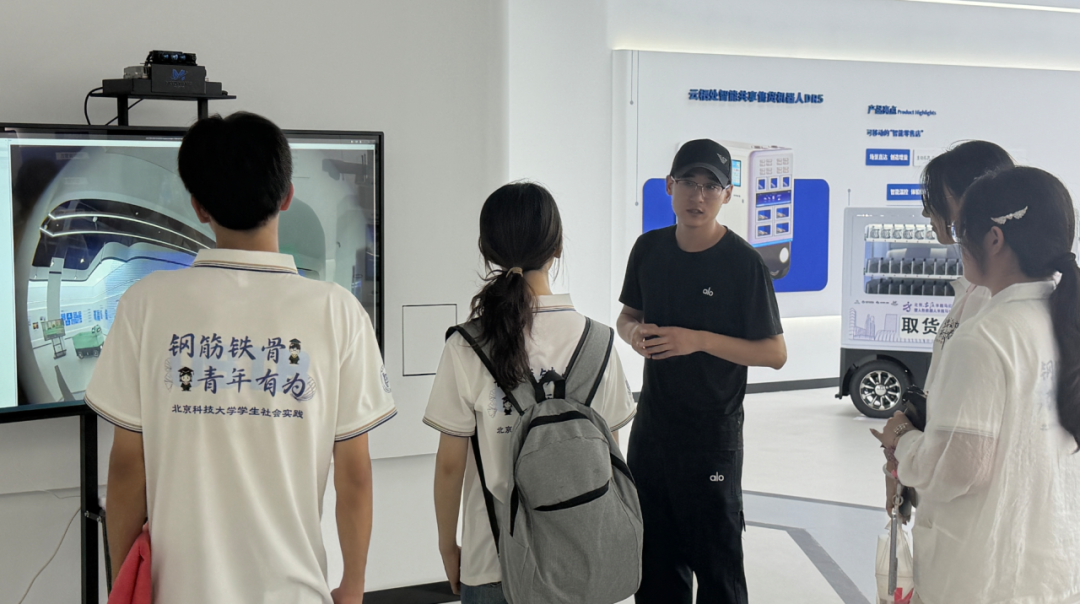
云栖处技术人员结合实战算法经验,详细解答了多源传感器数据在极端动态环境下的时空同步策略与特征级融合逻辑。这种从理论公式到里程计输出的工程转化经验,为北科大实践团的科研攻关拓宽了产业视野。
此次“产学研”零距离的深度对话,不仅为北科大实践团搭建了从课堂算法到产业实践的转化桥梁,也体现了云栖处机器人在具身智能领域的开放姿态与技术底蕴。
未来,云栖处机器人将继续深化产学研协同创新,推动智能机器人技术向更多复杂垂直场景纵深落地。
电话:010-53659772
邮箱:info@cloudnest-robotics.com
地址:北京市亦庄经济技术开发区凉水河一街10号院6号楼
 京公网安备11011502040803号